工業設計評審 · 製作指南
用 CAD 的三個姿態做鉸鏈動作分鏡
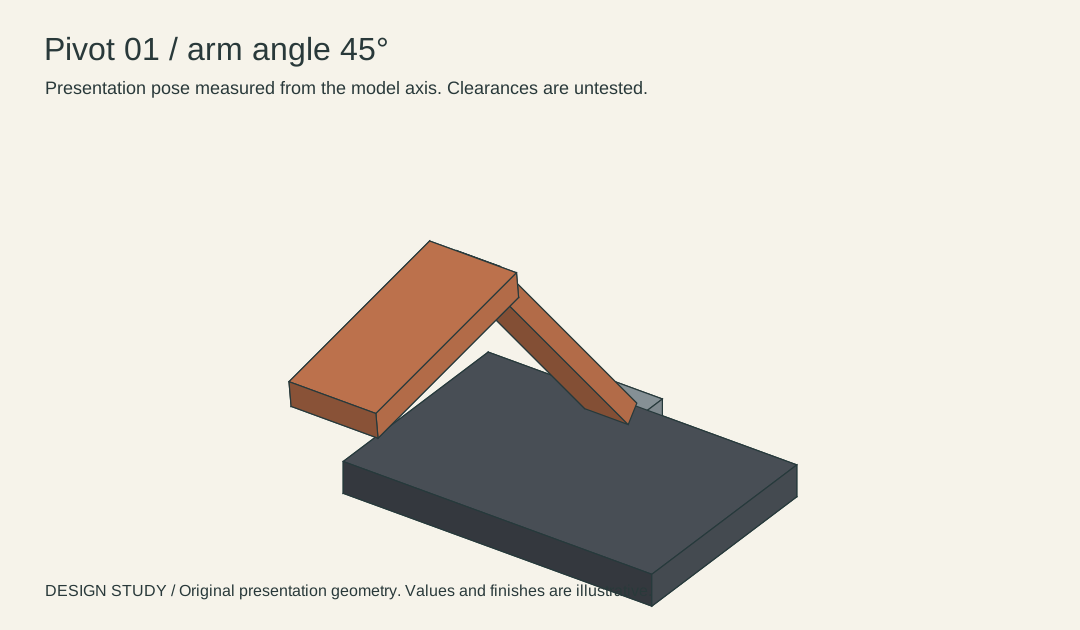
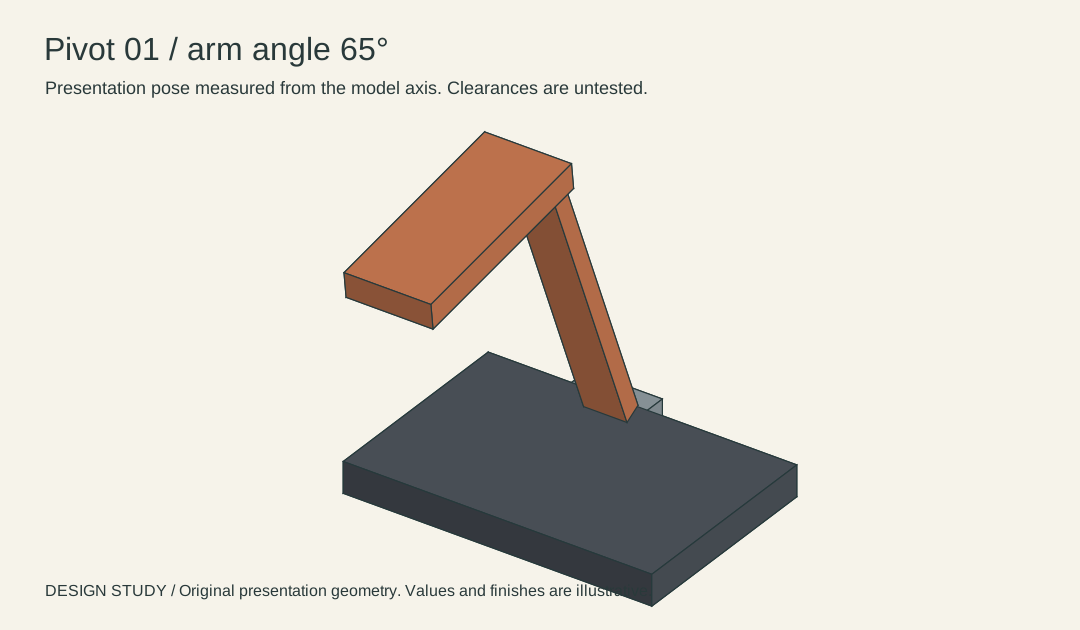
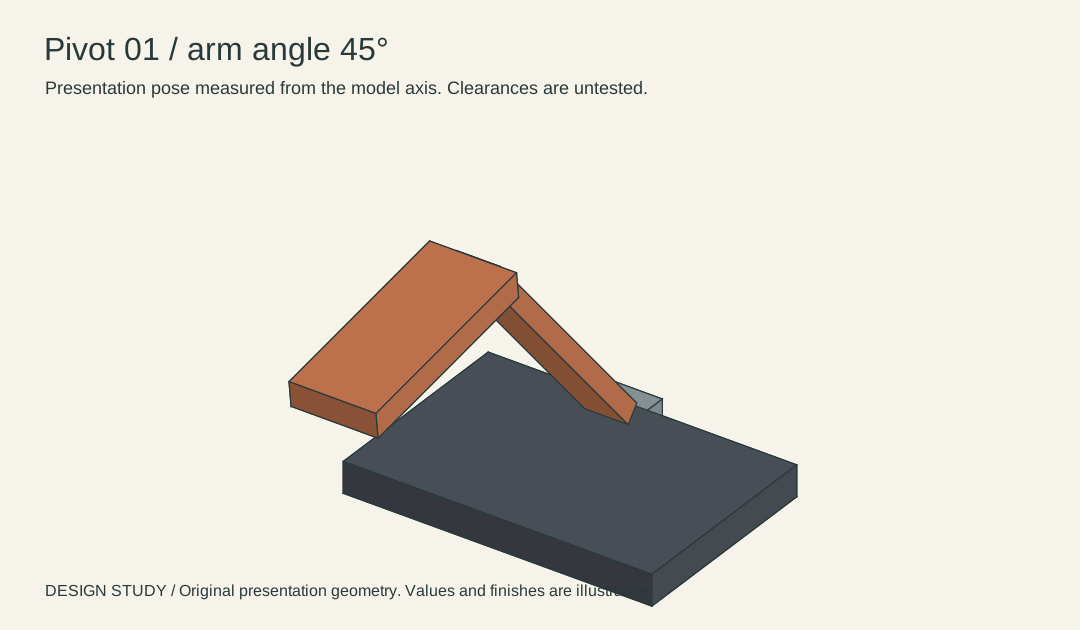
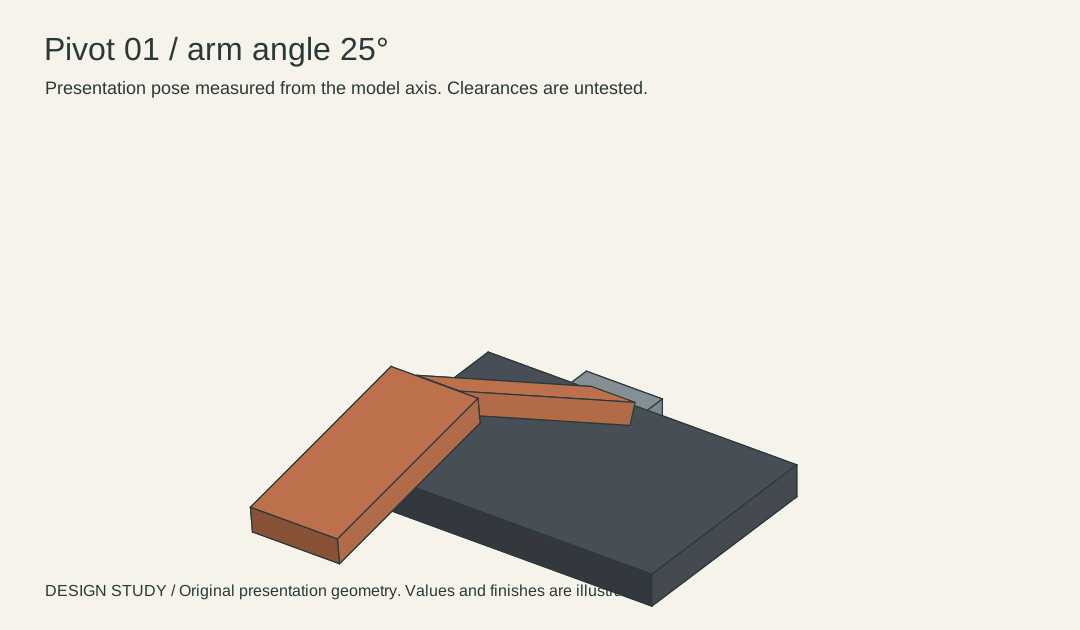
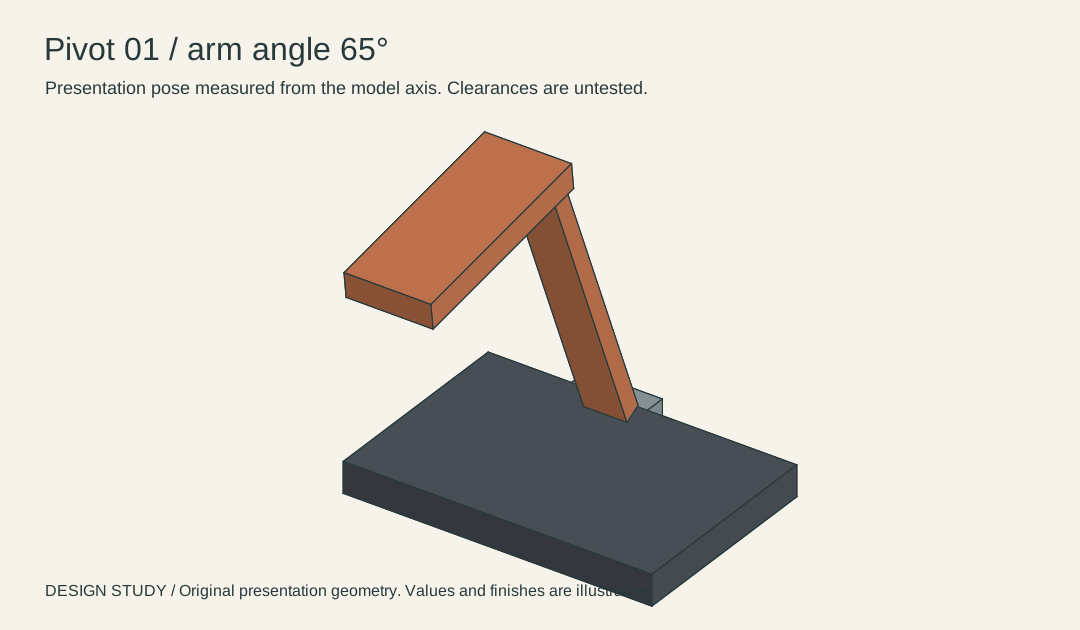
源模型給出 25°、45°、65° 三種燈臂角度。固定樞軸和機位,在每一格下面標上角度。
輸入與評審決定
用同一個 SCAD 模型分別輸出 25°、45°、65° 三個位姿,保留底座位置與鉸鏈軸線。 Pivot 01 是原創展示模型,材料與機械性能需要另行驗證。
讀取首條記錄
先看「低位」這一行,「臂角」記為「25°」;同一行的「負責人」記錄為「工程團隊」。
實際操作
將三種姿態按 B01 對齊後疊放,逐格看 H01 是否留在原位、燈臂是否繞同一點旋轉。
已填寫的記錄
下載版包含下列已填範例及一行空白,可在副本中填寫自己的專案。
| 姿態 | 臂角 | 支點 | 間隙測試 | 負責人 |
|---|---|---|---|---|
| 低位 | 25° | H01 | 待驗證 | 工程團隊 |
| 中位 | 45° | H01 | 待驗證 | 工程團隊 |
| 抬起 | 65° | H01 | 待驗證 | 工程團隊 |
驗收結果
這種預演用於解釋運動意圖,不能驗證限位、夾手或干涉;這些問題要回到工程模型和樣機。
交接修訂稿
按 25°、45°、65° 排列視圖並附上 SCAD 原稿,將尚未驗證的接觸點列給工程團隊。
評審問題
三個模型角度可以證明實品的機械限位嗎?
本例底座 142×96 毫米、臂長 128 毫米。檢查的是源參數和圖像順序,不是實品限位。
在自己的簡報中使用
將工作表另存一份,保存自己項目的原始檔、評審選項和決定。