工业设计评审 · 制作指南
用 CAD 的三个姿态做铰链动作分镜
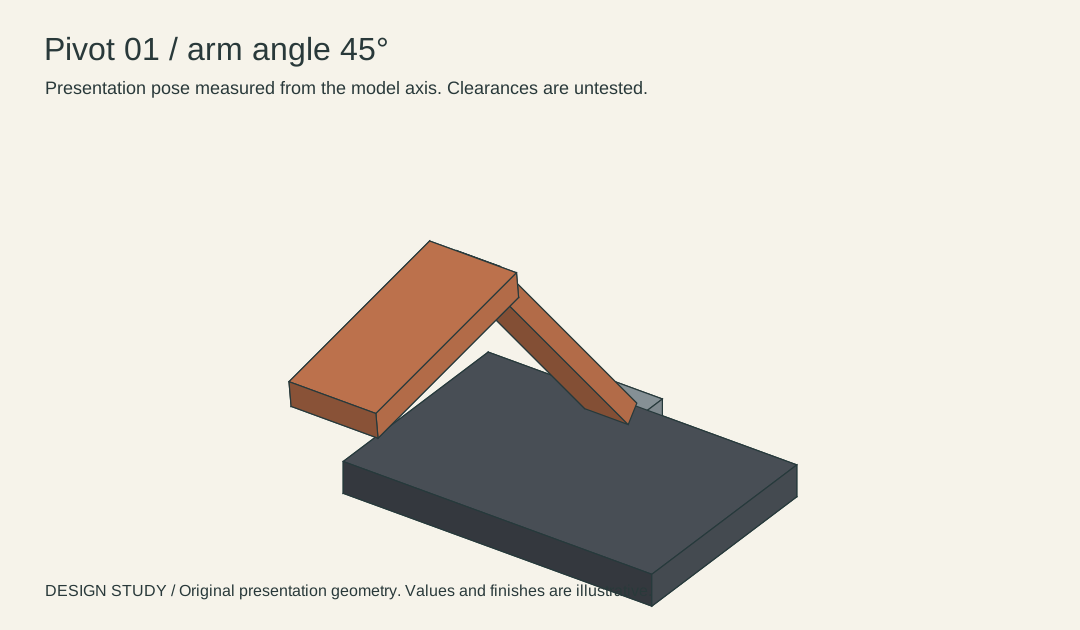
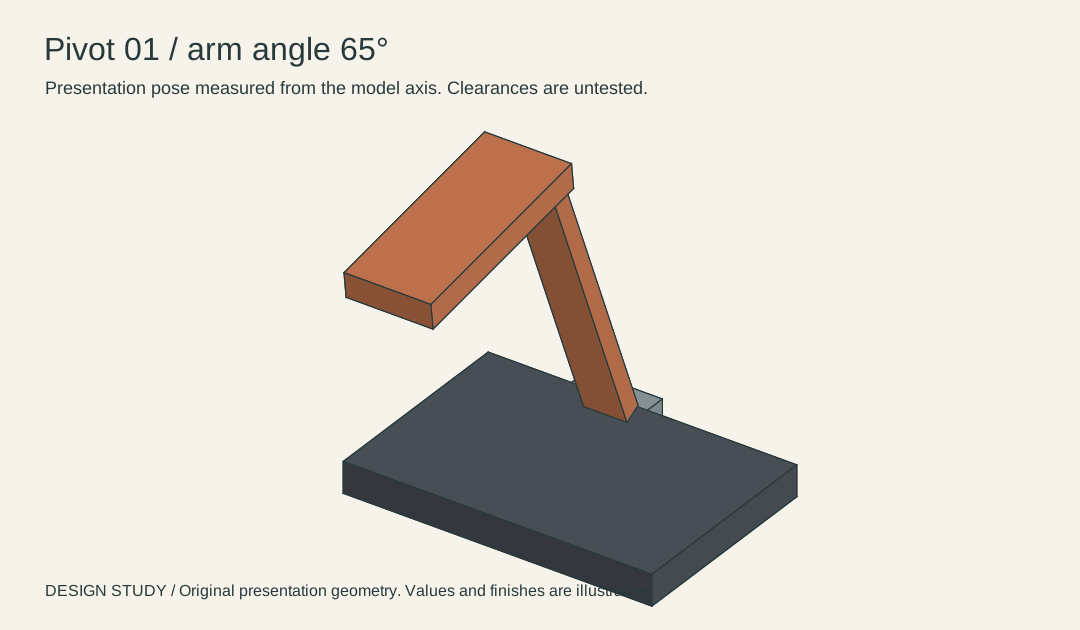
源模型给出 25°、45°、65° 三种灯臂角度。固定枢轴和机位,在每一帧下面标上角度。
输入与评审决定
用同一个 SCAD 模型分别输出 25°、45°、65° 三个位姿,保留底座位置与铰链轴线。 Pivot 01 是原创展示模型,材料与机械性能需要另行验证。
读取首条记录
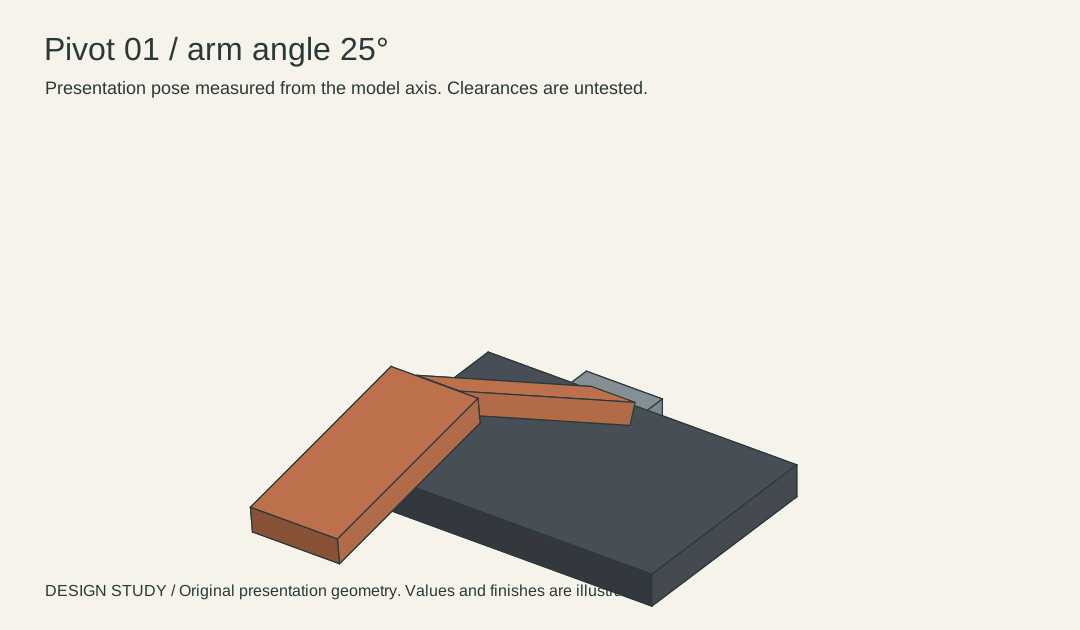
先看「低位」这一行,「臂角」记为「25°」;同一行的「负责人」记录为「工程团队」。
实际操作
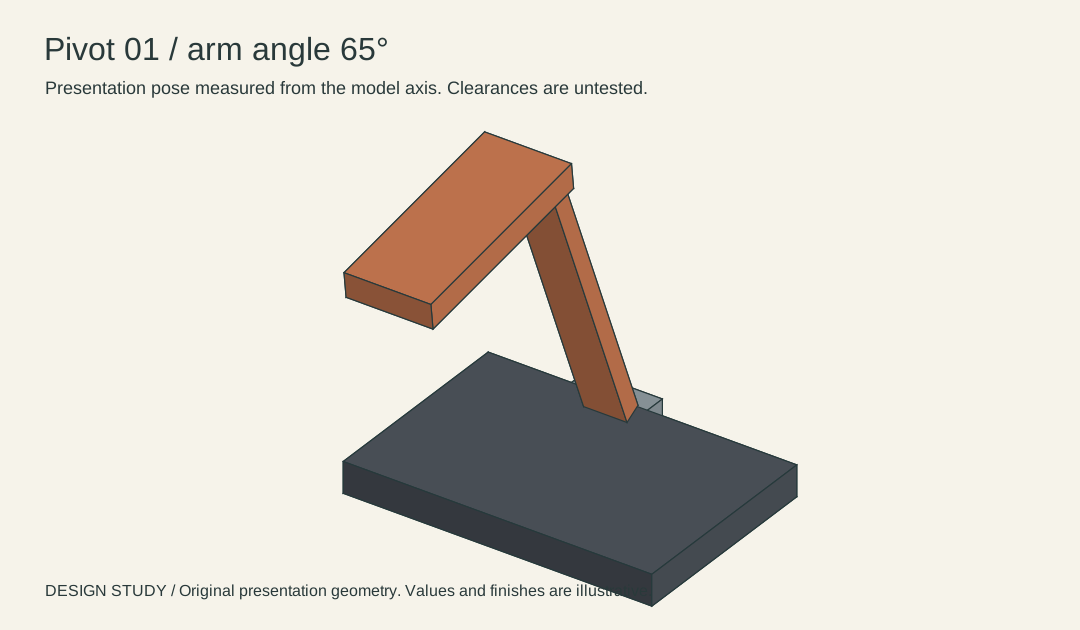
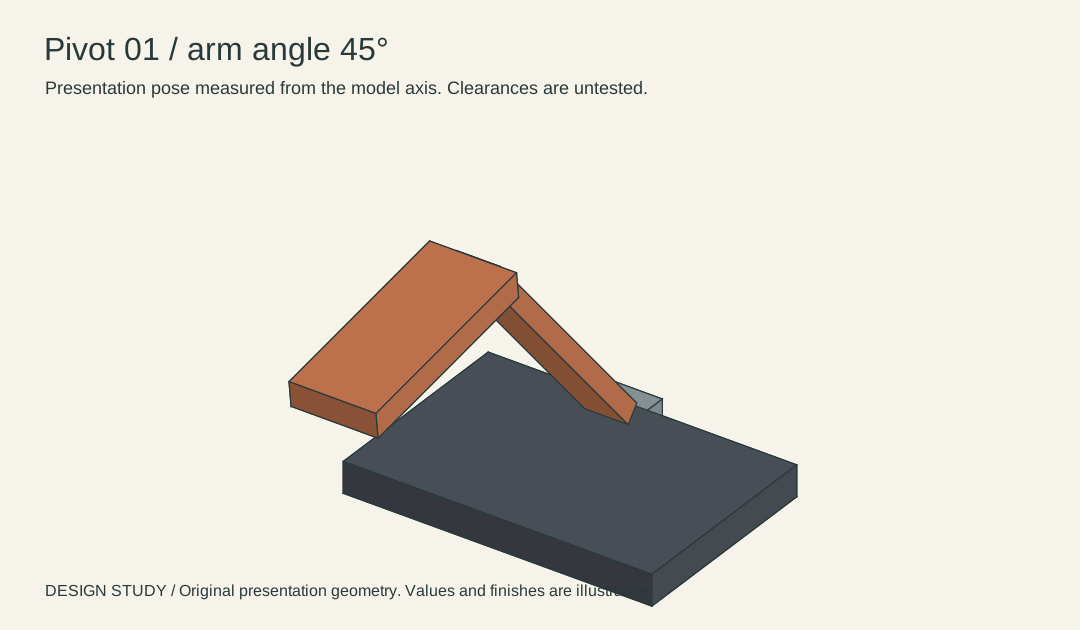
将三种姿态按 B01 对齐后叠放,逐帧看 H01 是否留在原位、灯臂是否绕同一点旋转。
已填写的记录
下载版包含下列已填示例及一行空白,可在副本中填写自己的项目。
| 姿态 | 臂角 | 支点 | 间隙测试 | 负责人 |
|---|---|---|---|---|
| 低位 | 25° | H01 | 待验证 | 工程团队 |
| 中位 | 45° | H01 | 待验证 | 工程团队 |
| 抬起 | 65° | H01 | 待验证 | 工程团队 |
验收结果
这种预演用于解释运动意图,不能验证限位、夹手或干涉;这些问题要回到工程模型和样机。
交接修订稿
按 25°、45°、65° 排列视图并附上 SCAD 源稿,将尚未验证的接触点列给工程团队。
评审问题
三个模型角度可以证明实物的机械限位吗?
本例底座 142×96 毫米、臂长 128 毫米。检查的是源参数和图像顺序,不是实物限位。
在自己的简报中使用
将工作表另存一份,保存自己项目的源文件、评审选项和决定。